Mengapa sepeda roda tiga bermuatan kehilangan tenaga saat menanjak:ini bukan kapasitasnya, ini adalah batasnya saat ini
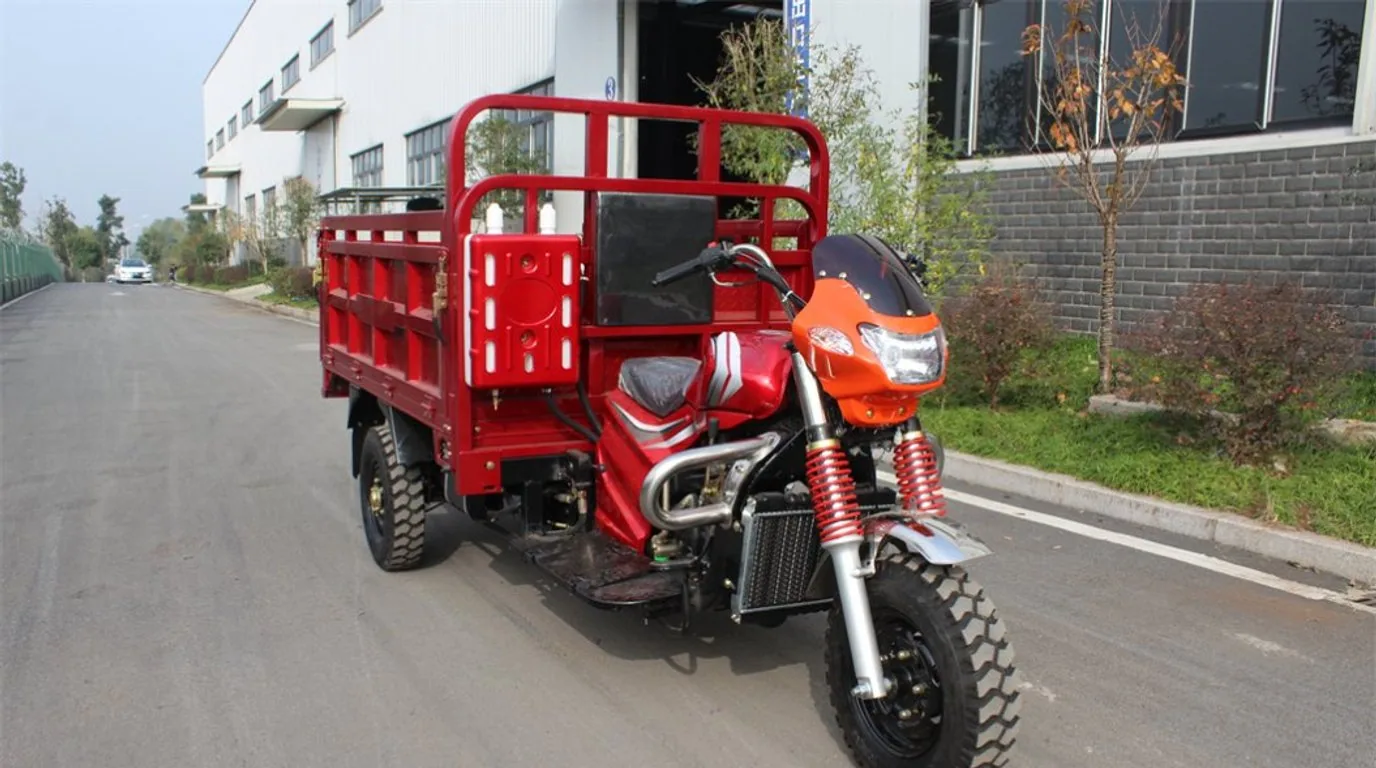
Kesimpulannya pertama: Sepeda roda tiga bermuatan yang terasa lemas saat menanjak hampir tidak pernah kekurangan kapasitas. Gradien memerlukan lebih banyak gaya traksi, gaya traksi berasal dari torsi, dan torsi dibeli dengan arus bus — dan bila arus tersebut melampaui batas pengontrol atau ambang batas perlindungan BMS, hanya ada dua hasil: kecepatan terbatas (lunak) atau pemutusan (keras). Gambaran lapangan di situs ini sangat jelas: sebuah sepeda roda tiga yang dimuati dengan massa muatan sebesar 1,250 kg yang ditarik pada tanjakan 14° menyebabkan 192.4A arus masuk sementara, meruntuhkan bus dari 64.2V ke 49.1V dan mematikan MOSFET dalam waktu 18 ms — sementara yang konvensional batas tingkat penyimpanan BMS hanya 80–100A. Halaman ini memberikan metode estimasi, dasar pencocokan pengontrol dan kabel, serta daftar periksa diagnostik empat langkah.
verifiedSetiap angka tes di halaman ini diberikan sebagai kisaran dengan kondisinya, tidak pernah sebagai jaminan poin untuk satu kendaraan · tidak ada jumlah yang dipublikasikan, dan kutipan yang ditandatangani mengatur
Batas pengontrol, puncak pendakian yang dimuat, dan matriks pengukur kabel (AWG).
Mengapa motor 1500W masih disertakan pada paket 100A? Karena batas atas arus pengontrol, faktor efisiensi inverter dan puncak transien semuanya diabaikan. Tabel ini mencantumkan spesifikasi motor, voltase bus, batas pengontrol, puncak pendakian yang dimuat, dan kabel yang direkomendasikan sehingga pilihan dapat dibaca secara langsung.
| Spesifikasi motorik | Tegangan nominal bus | Batas arus pengontrol (A) | Memuat puncak sementara yang menanjak | Pilihan yang salah (paket penyimpanan pasar) | Standar motif industri | Kabel yang direkomendasikan (AWG) |
|---|---|---|---|---|---|---|
| Motor diferensial 1000W | 48VDC | 35A ± 1.5A | 75A ~ 95A | Papan 50A (potongan instan) | 80A kontinu / 150A sementara (5 detik) | 8 AWG tembaga murni |
| 1500W penumpang berat (Keke) | 60VDC | 45A ± 2A | 110A ~ 140A | Papan 80A (perjalanan termal) | 120A kontinu / 240A sementara (3 detik) | 6 silikon AWG |
| 2200W pemanjat kargo | 60V / 72V | 60A ± 2A | 150A ~ 185A | Papan generik 100A (punch-through) | 160A kontinu / 350A sementara (3 detik) | 4 AWG silikon suhu tinggi |
| 3000W motor kutub dua kecepatan | 72VDC | 80A ± 3A | 200A ~ 240A | Papan 150A (sering dikunci oleh sinar UV) | 200A kontinu / 450A sementara (5 detik) | 2 AWG / 35mm² |
Ini adalah angka kalibrasi bangku dan kendaraan yang digunakan untuk perbandingan pemilihan, bukan jaminan yang tepat untuk masing-masing kendaraan. Lonjakan tarikan dan guncangan kedua saat melintasi punuk kecepatan berada dalam jendela konstan waktu yang sama, sehingga menentukan ukuran papan pada arus kontinu saja adalah penyebab terbesar dari pemotongan gradien; rute pencocokan dan diagnostik lengkap ada di panduan batas menanjak dan batas arus BMS. Kabel berukuran kecil juga menghasilkan phantom cut-off: kabel itu sendiri menjadi pemanas resistif dan penurunan tegangannya dapat menarik input pengontrol ke bawah pemutusan tegangan rendahnya sendiri.
Catatan spesifikasi:Angka-angka di atas adalah nilai referensi teknik. Nilai tersebut mungkin berbeda berdasarkan batch produksi, konfigurasi, dan siklus kerja aktual, dan persentase masa pakai, efisiensi, ketersediaan, dan cakupan merupakan perkiraan teknik dan referensi acuan. Hubungi kami untuk lembar spesifikasi rinci.
Cara memperkirakan arus yang dibutuhkan pendakian: massa × gradien → gaya → arus
Tidak diperlukan dinamometer: mengingat total massa kendaraan, kemiringan dan kecepatan pendakian yang stabil, gaya traksi yang diperlukan diubah menjadi arus bus. Hasilnya adalah perkiraan untuk digunakan sebagai jangkauan — cukup baik untuk memilih kelas BMS dan pengukur kabel, bukan jaminan poin untuk satu kendaraan.
- 01scale
Langkah 1 — latih gaya traksi
F ≈ m × g × (sin θ + Cr × cos θ), dengan m adalah massa total kendaraan (berat trotoar ditambah muatan, kg), g ≈ 9,81, θ adalah sudut kemiringan dan Cr adalah koefisien hambatan gelinding (sekitar 0,015 pada permukaan beraspal, naik menjadi 0,035 pada tanah gembur atau rusak). Ambil 1,250 kg yang dimuat pada tanjakan 14° dengan Cr = 0,02 pada tanah tak beraspal: komponen gradiennya sekitar 2,968 N dan menggelinding sekitar 238 N, menghasilkan gaya traksi sekitar 3,2 kN.
Cr: 0,015 beraspal · 0,02–0,035 tidak beraspal (dasar pengukuran) - 02speed
Langkah 2 — ubah menjadi tenaga roda
Roda_P = F × v. Pada kecepatan pendakian stabil 10 km/jam (sekitar 2,78 m/s): P_wheel ≈ 3,206 N × 2,78 m/s ≈ 8,9 kW. Perhatikan bahwa ini adalah kekuatan berkelanjutan untuk mempertahankan pendakian yang stabil — transien tarikan adalah peristiwa terpisah dan lebih besar, yang dibahas pada langkah 4.
Pendakian yang lebih lambat membutuhkan arus yang lebih sedikit namun memerlukan waktu yang lebih lama, sehingga kenaikan suhu menjadi lebih buruk - 03bolt
Langkah 3 — ubah ke arus bus
I ≈ P_wheel ÷ (V_bus × η_c), dengan η_c gabungan efisiensi motor dan pengontrol, diambil sebesar 0,80–0,85 dalam praktik teknik. Pada 0,82 daya busnya sekitar 10,9 kW, dan pada bus 64V kira-kira 170A. Jumlah tersebut berada di kelompok yang sama dengan lonjakan pendakian 192.4A yang diukur di lokasi, dan di dalam peringkat berkelanjutan platform 150–250A.
Bervariasi berdasarkan muatan, gradien, kecepatan dan efisiensi yang diasumsikan; perlakukan hasilnya sebagai suatu rentang - 04shield
Langkah 4 — pilih kelas perlindungan pada kelipatan sementara
Pull-away dan start terhenti berada jauh di atas pendakian stabil, jadi verifikasi terhadap I_bms_peak ≥ (P_motor ÷ (V_cutoff × η)) × K_uphill, dengan η ≈ 0,82 dan K_uphill (faktor beban gradien) pada 2,2–2,8. Aturan praktisnya: rating kontinu BMS harus minimal 1,5x arus pengenal maksimum pengontrol, arus trip transien minimal 3,0x, dan penundaan transien dikalibrasi ke 2000–3000 ms sehingga gundukan kecepatan dan puncak torsi pull-away gradien terbungkus dan bukannya tersandung.
I_bms_peak ≥ (P_motor ÷ (V_cutoff × η)) × K_uphill
Mengapa beban berat memerlukan sel tingkat motif: P = I²R, dijelaskan
Arus yang naik tidak melewati baterai — ia mengalir melalui baterai secara terus menerus. Pemanasan resistif mengikuti P = I²R: arusnya dua kali lipat dan panasnya menjadi empat kali lebih besar. Sel penyimpanan energi stasioner (ESS) dibuat untuk operasi 0,2C di ruangan dengan suhu terkontrol: resistansi internal tinggi dan jalur panas lemah. Dipasang pada kendaraan roda tiga yang bermuatan, arus masuk dan arus pendakian menyebabkan jatuhnya tegangan di tepi tebing yang mengunci papan pelindung, diikuti dengan pemudaran yang nyata dalam beberapa bulan. Itulah alasan utama mengapa kendaraan bermuatan berat lebih cepat rusak dibandingkan kendaraan ringan pada tahun yang sama, dan mengapa ruang baterai tropis yang tertutup harus diberi ruang pendingin.
- Kesenjangan laju pelepasan 6,0x: sel motif mempertahankan pulsa transien 3,0C terus menerus dan 5,0C selama 15 detik; Sel ESS terpolarisasi dengan keras di atas 0,8C dan papan pelindungnya terkunci.
- Resistensi internal dan pemanasan Joule: resistansi internal sel DC yang diukur adalah ≤0,35 mΩ pada sel motif dibandingkan ≥1,20–1,80 mΩ pada sel ESS. Pada resistansi 3,4×, arus yang sama menghasilkan 11,5× panas Joule dan mempercepat kerusakan separator.
- Tegangan melorot pada beban bertahap: pada langkah 150A, sel motif melorot sekitar 0,12V dan menaiki gradien dengan mulus, sementara sel ESS melorot sekitar 0,58V, roboh dan terkunci.
- Bagaimana siklus hidup diukur: sel motif diuji pada pengisian penuh 1.0C dan pengosongan hingga ≥3.500 siklus pada ≥80% SOH; Sel ESS di bawah arus kendaraan kurang dari 600 siklus (sekitar sembilan bulan), klaim multi-ribu siklusnya diukur pada siklus ringan 0,2C saja.
- Jalankan tes sag dinamis: muat konektor output selama 2 detik. Melorot di bawah 4.5V dan masih terpotong berarti sel-selnya sehat dan ambang batas sementara BMS terlalu rendah; melorot di atas 12V berarti resistensi sel ekstrem atau string terbuka, dan paket memerlukan perbaikan tingkat sel.
- Baca bingkai beku BMS: gunakan alat atau aplikasi host untuk mengidentifikasi kesalahan pertama yang tercatat dan pisahkan arus berlebih perangkat keras (Peak-OCP), tegangan rendah sel (Cell-UVP) dan suhu berlebih MOSFET (MOS-OTP) — ketiganya memiliki solusi yang berbeda.
- Terminal pemindaian inframerah dan colokan Anderson: periksa segera setelah pendakian 100 meter dengan muatan. Di atas 60℃ pada terminal adalah ambang alarm, karena sambungan hanya 15mΩ memakan 1.5V dan menghilangkan 150W di 100A.
- Periksa belitan fasa motor dan sensor Hall: jika paket melorot dan ambang batas BMS sesuai spesifikasi dan kendaraan masih terputus, pindah ke motor. Demagnetisasi yang disebabkan oleh panas menurunkan konstanta torsi, memaksa pengontrol untuk menaikkan batas arusnya menjadi loop beban berlebih yang memperkuat dirinya sendiri.
Kekuatan pendakian yang dimuat dan pertanyaan-pertanyaan yang tidak perlu
Paket timbal-asam tidak pernah habis — mengapa paket litium dengan nilai amp-jam yang sama tidak pernah habis?expand_more
Berapa banyak arus yang sebenarnya dibutuhkan oleh pendakian yang dimuat, dan bagaimana cara memperkirakannya?expand_more
Bisakah saya menaikkan ambang arus berlebih BMS untuk menghentikan pemutusan arus?expand_more
Bagaimana cara memilih pengukur kabel dan konektor Anderson — dapatkah kabel tipis menyebabkan phantom cut-off?expand_more
Kendaraan melambat terlebih dahulu lalu berhenti saat menanjak — apakah itu pengontrolnya atau baterainya?expand_more
Dapatkan konfigurasi dan penawaran yang pasti terhadap payload dan gradien Anda
Kirim port tujuan, muatan terukur, gradien umum dan jarak harian, peringkat motor dan batas arus pengontrol dan kami akan membuat model pita kapasitas yang cocok, kelas kontinu dan sementara BMS, pengukur kabel dan spesifikasi konektor, dengan harga FOB / CIF dan waktu tunggu per pita.
- Saran pemilihan dan harga dalam waktu 24 jam pada hari kerja
- Setiap angka tes memiliki kondisi dan jangkauannya sendiri — tidak pernah ada jaminan poin
- Paket percontohan tersedia untuk bangku pendakian yang terisi, periksa ulang sebelum dimasukkan ke dalam kontainer
Catatan spesifikasi:Angka-angka di atas adalah nilai referensi teknik. Nilai tersebut mungkin berbeda berdasarkan batch produksi, konfigurasi, dan siklus kerja aktual, dan persentase masa pakai, efisiensi, ketersediaan, dan cakupan merupakan perkiraan teknik dan referensi acuan. Hubungi kami untuk lembar spesifikasi rinci.
Gambar kendaraan, merek pengontrol, dan data siklus kerja yang Anda kirimkan tetap dirahasiakan. NDA bersama dapat ditandatangani terlebih dahulu.